具身智能走向真实场景:敏视如何拓展无人设备视觉感知应用?
具身智能正从技术验证逐步走向真实应用场景。
中商产业研究院发布的《2026年全球及中国具身智能发展白皮书》指出,2026年具身智能迈入“小批量商用元年”,产业竞争正从技术验证进一步转向真实交付,能否稳定完成任务并实现规模化部署,成为行业关注的重要方向。
与此同时,亿欧智库发布的《2026全球具身智能商业落地研究报告》显示,工业制造占据当前具身智能75%的订单份额,仓储物流成为第二增长曲线,具身智能商业化正从工业制造向仓储物流、商业服务等更多场景延伸。
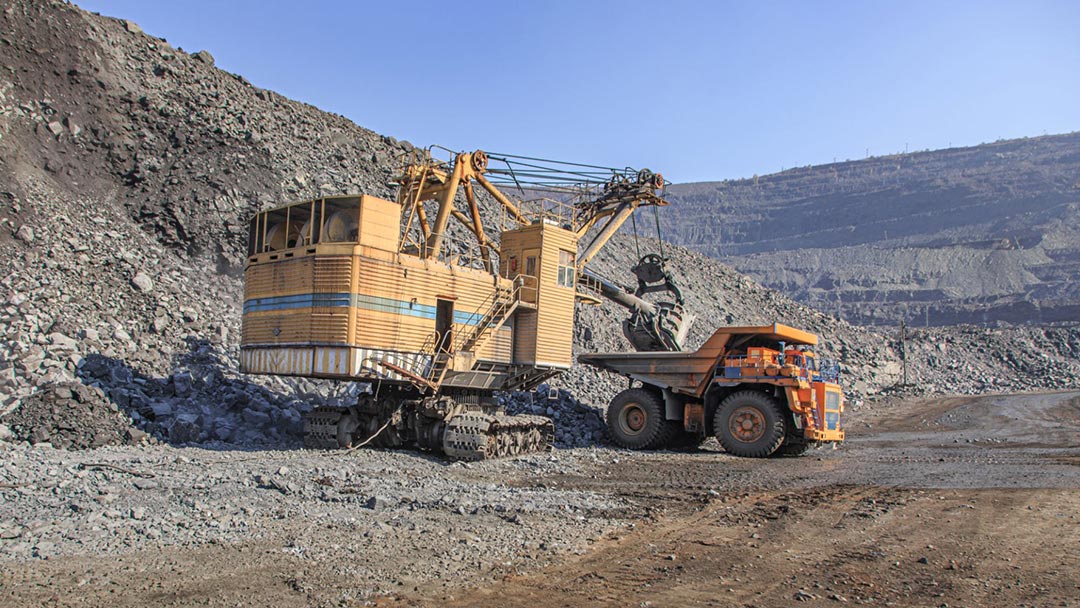
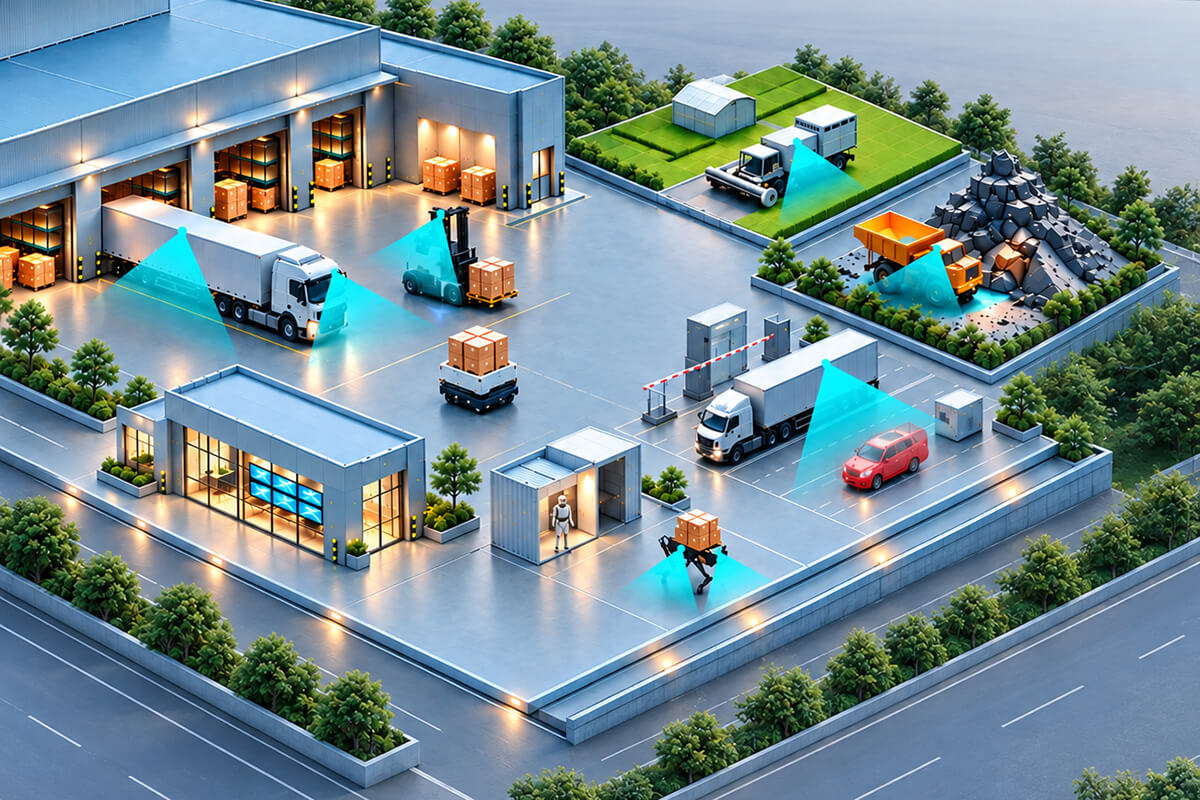
在这一进程中,工业制造、仓储物流和港口作业等正在成为具身智能及相关智能设备的重要落地场景。
无人叉车在货架间完成物料搬运,AGV在产线与仓库之间往返接驳,AMR根据环境变化自主规划和调整行驶路径,港口无人集卡在岸桥与堆场之间完成水平运输,机器人则进入巡检、环卫、消防和公共安全等更多的作业环境。
这些具备自主移动或智能作业能力的设备,形态和任务并不相同,但存在一个共同需求:持续、稳定地获取真实环境信息,并将这些信息提供给后续的识别、决策和控制系统。
一、为什么具身智能需要视觉感知?
具身智能的核心,是让具有物理载体的智能设备能够感知现实环境,进行认知与决策,并通过执行机构采取行动,从而与物理世界形成持续交互。
工信部公开介绍指出,具身智能设备能够通过传感器感知物理世界,并借助模型或算法理解任务、自主决策并执行,其形态并不限于人形机器人,也可以包括无人车、四足机器人、机械臂等。国家标准项目对具身智能设备的描述同样强调以物理实体为载体,并具备感知、认知、决策和执行等能力。
对于具身智能设备而言,感知是实现自主行动的重要基础。
与依赖固定程序执行任务的传统自动化设备不同,具身智能更加强调设备在真实环境中能够持续获取环境变化,并根据感知结果进行判断、决策和行动。
在多种感知方式中,视觉感知能够通过摄像头持续采集设备周围的图像和视频信息,使设备获得更加直观的环境数据。
通过摄像头持续采集设备周围的图像和视频信息,并结合AI算法和计算平台进行分析,视觉系统可以进一步识别人员、车辆及障碍物等目标,为环境感知、路径规划、避障、远程操作和设备控制提供数据输入。
对于需要在开放、动态环境中自主移动或作业的智能设备而言,视觉感知是连接真实物理环境与智能决策的重要环节之一。
正是在这一需求变化下,一些长期应用于车辆和工业设备的视觉技术,也开始向机器人及更多智能装备延伸。
广州敏视数码科技有限公司(以下简称“敏视”,英文名STONKAM)长期开展车载视觉、AI视觉及车辆感知产品研发,目前,AI360全景环视系统、AI摄像头及IPC摄像头等产品已实现多个智能项目成交并落地应用,成功案例覆盖工业、物流、环卫、消防、公共安全、无人配送等多类智能设备及应用场景,为其提供可靠的视觉感知支持。
|
核心感知需求 |
敏视产品方案 |
主要作用 |
典型应用设备 |
|
获取设备周围360全景周边环境视觉覆盖 |
AI360°全景环视系统 |
获取全景画面,扩大视觉覆盖范围 |
无人叉车、AGV/AMR、港口无人集卡、工业机器人等 |
|
对人员、车辆等特定目标进行智能识别 |
AI摄像头 |
特定区域目标检测 |
无人作业设备、物流设备、环卫设备、工业车辆等 |
|
持续输出数字视频数据 |
IPC网络摄像头 |
为上层视觉系统提供稳定图像输入 |
机器人、无人设备、智能车辆、工业设备等 |
|
距离及空间信息感知 |
雷达产品(毫米波雷达、超声波传感器、LiDAR等) |
作为视觉感知的补充,提供目标距离、障碍物及空间环境等信息 |
AGV/AMR、无人叉车、无人车辆、港口无人集卡、机器人以及其他智能设备 |
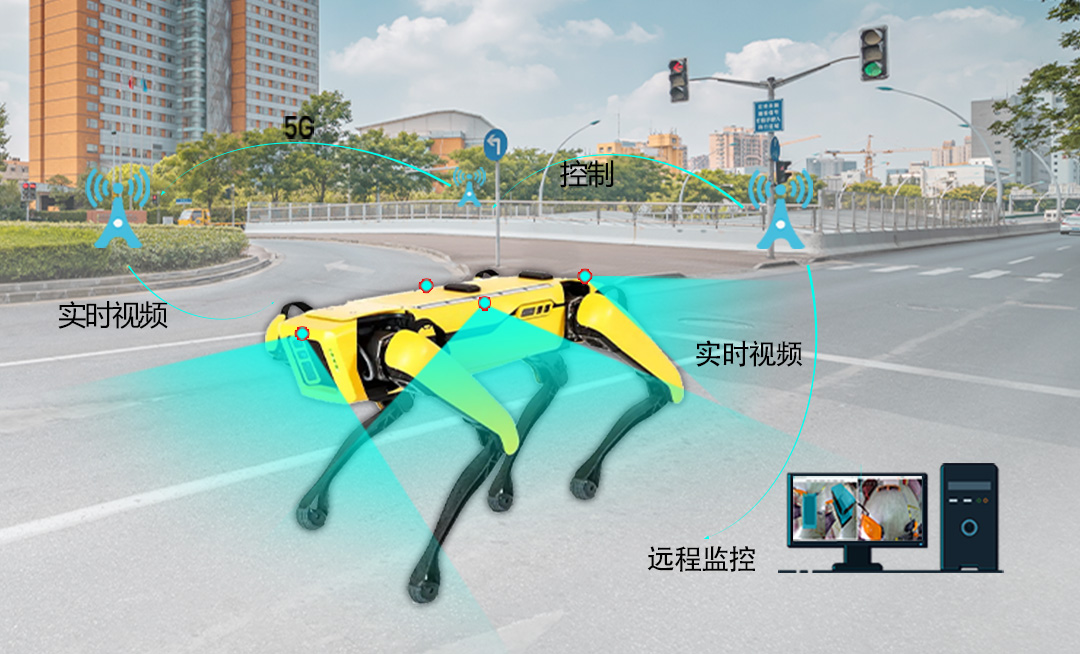
二、AI360全景环视:拓展智能设备的周边视觉
对于在复杂环境中自主移动或作业的智能设备而言,获取尽可能完整的周边环境信息,是实现自主运行和任务执行的重要基础。
单一前视或后视摄像头通常只能覆盖特定方向,因此在设备周围可能存在视觉盲区。
敏视AI360全景环视系统通过多路摄像头采集设备周围不同方向的画面,并利用图像拼接技术形成全景视图,从而扩大设备的视觉覆盖范围。
在实际项目中,系统可根据设备结构、安装空间和感知需求进行配置,并可结合AI算法及其他传感器,为智能设备提供更加丰富的环境信息。
例如,在智能仓储、智慧物流、智慧港口等场景中,各类无人作业设备可能面临人员、车辆、货物及障碍物等多种动态目标。
通过360°视觉获取更全面的周边信息,可以为后续目标识别、障碍物判断以及设备运行提供视觉数据基础。
目前,敏视360方案已成功应用于智慧港口、智能仓储、智能制造等多种场景,为无人作业设备提供全周视觉感知,减少视觉盲区,持续获取周围环境信息,为自主移动、避障及作业决策提供视觉数据支持。
因此,对于具身智能及自主移动设备而言,360°视觉的价值并不仅在于“显示一幅全景画面”,更在于形成一种全周环境视觉输入能力。
三、AI摄像头:针对关键区域进行目标检测
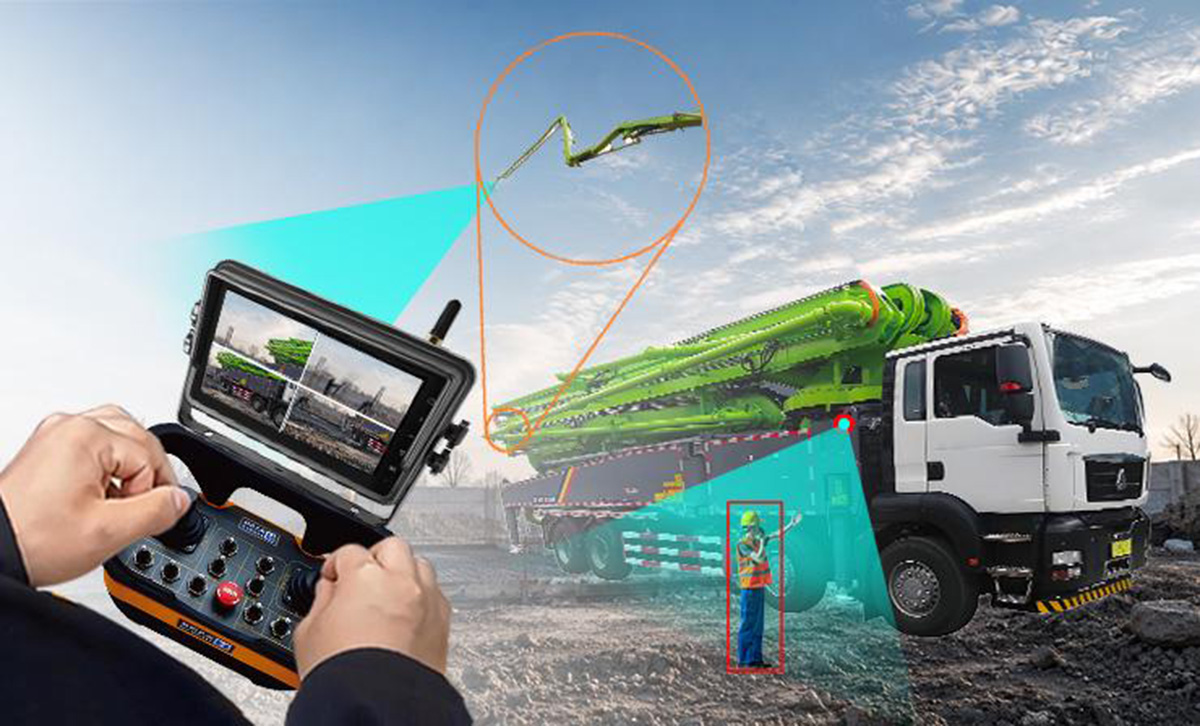
与大范围视觉覆盖不同,部分智能设备的视觉需求集中在特定方向或区域,更关注人员、车辆等目标的识别与监测。
例如,无人叉车可能重点关注设备两侧和后方是否出现人员;环卫设备可能重点检测前进方向上的人员和车辆;工业智能装备则可能需要持续监测某一作业区域。
敏视AI摄像头通过AI视觉算法对画面中的人员、车辆等目标进行识别,并可根据项目需求设置相应的监测区域,为设备提供更加针对性的视觉感知与预警能力。现有AI摄像头产品支持人员、车辆检测以及可配置检测区域等功能。
例如,针对无人叉车、物流运输设备及其他智能作业设备,可以根据设备结构和实际作业环境配置AIBSD盲区检测摄像头,对侧方、前方或后方等关键区域进行人员和车辆检测。
具体应用可根据设备结构、目标类型及项目需求进行配置,为不同智能设备提供灵活的AI视觉感知方案。
从具身智能系统角度来看,AI摄像头所承担的角色可以理解为:针对特定区域提供具有目标检测能力的视觉感知节点。
四、IPC网络摄像头:为智能设备持续提供视频数据
并不是所有视觉分析都需要在摄像头端完成。
越来越多机器人、无人设备和智能车辆拥有自身的计算平台、控制器或视觉算法系统。在这类架构中,摄像头的主要任务可能是持续获取图像,并将视频数据稳定传输至上层计算平台。
这也是IPC网络摄像头的重要应用方向。
与传统模拟视频传输方式相比,IPC摄像头通过网络接口输出数字视频数据,能够更灵活地适配采用网络视频架构的智能设备,并便于根据设备系统架构进行部署和集成。
对于具身智能及工业设备而言,摄像头面临的使用条件往往比普通室内视频设备更加复杂。
振动、高低温、雨水、粉尘、安装空间以及长期连续运行,都可能对视频系统的稳定性提出更高要求。
因此,在IPC选型时,除了分辨率和网络接口之外,环境适应性、产品可靠性、传输稳定性以及与设备系统的兼容能力同样需要关注。
敏视长期面向商用车辆及工业设备开发视觉产品,在摄像头可靠性验证、环境适应和系统集成方面形成了相应的工程经验,并正在将IPC产品进一步拓展至机器人及其他智能设备应用。
对于拥有自身AI计算平台的设备厂商而言,IPC所扮演的角色更接近于视觉感知系统的数据入口。
五、雷达感知:为视觉感知补充距离和空间信息
视觉能够提供丰富的图像、目标特征和环境信息,但真实环境感知通常并不只依赖摄像头。
对于需要获取目标距离、空间结构或在复杂可见度条件下保持检测能力的设备而言,毫米波雷达、超声波传感器、LiDAR等可以作为视觉感知的重要补充。
针对不同的应用需求,敏视提供包括毫米波雷达、超声波传感器、激光雷达以及雷视一体机在内的多种感知产品,为智能设备提供不同维度的环境信息。
毫米波雷达可以用于目标探测和距离感知,适用于车辆、人员及障碍物等目标的环境感知需求;超声波传感器主要面向近距离探测,可用于设备周边区域的障碍物感知;激光雷达能够通过空间点云信息获取周围环境的距离和空间结构,为自主移动设备的环境感知提供数据支持。
对于需要同时获取目标视觉信息与距离信息的应用,雷视一体机将雷达与摄像头集成在同一产品中,通过不同感知方式获取环境信息,为智能设备提供更加集成化的感知选择。
这种组合体现了智能设备环境感知的一个发展方向:
不同传感器并不是简单替代关系,而是根据各自优势提供互补信息。
视觉更擅长提供丰富的图像和目标语义信息,而雷达等传感器则可以补充距离、速度或空间结构数据。
对于复杂自主设备而言,通过视觉与其他传感器协同获取环境信息,可以为上层系统提供更加多维的数据输入。
六、多元应用场景推动智能设备感知能力不断延伸
从目前的应用实践来看,具身智能及相关智能设备正在形成越来越丰富的落地场景。不同场景对视觉感知的具体要求各有侧重,但整体呈现出多样化的需求分布:
|
应用领域 |
典型设备 |
核心感知需求 |
典型应用特点 |
|
工业与港口 |
机器人、无人车辆、无人集卡等 |
环境感知、全景覆盖、盲区监测、障碍物检测 |
设备密集,需要持续获取人员、车辆及周围环境信息 |
|
仓储物流 |
AGV、AMR、无人叉车 |
周边视觉、障碍物检测、人员及车辆识别 |
频繁运行于货架、物流通道和人员活动区域 |
|
物流配送 |
无人配送车、无人快递车等 |
道路环境、人员、车辆及障碍感知 |
面向园区或开放环境,环境动态变化较多 |
|
智能环卫 |
扫地机器人、环卫机器人等 |
道路环境、动态目标识别及障碍物感知 |
需要持续识别人员、车辆及临时障碍物 |
|
消防救援 |
消防机器人、应急机器人等 |
周边环境观察、人员及目标搜索、障碍物检测、实时视频采集与回传 |
通过现场侦察、目标搜索和信息回传辅助救援作业,对设备可靠性及数据传输能力提出较高要求 |
|
公共安全 |
巡逻机器人、智能巡检设备等 |
大范围环境感知、画面采集、目标检测 |
需要持续获取周围环境信息,支持全天候巡逻、巡检及目标观察 |
此外,敏视相关视觉和感知产品已应用于无人驾驶设备、无人机等不同类型的智能设备项目,覆盖从地面到空中的多种作业形态。
不同应用对视觉系统的要求并不完全相同,但背后的技术逻辑具有一致性:视觉系统需要持续获取真实环境信息,并为后续的目标识别、环境理解、路径规划和设备控制提供视觉数据基础。
七、敏视为什么能将车载视觉技术延伸至具身智能及无人设备?
从商用车辆、工程机械,到无人叉车、机器人和其他自主设备,虽然产品形态不同,但都需要在真实、复杂环境中持续获取周边信息,并面对振动、高低温、雨水、粉尘及长时间运行等实际工况。
因此,具身智能规模化落地不仅依赖算法和算力,也需要稳定的感知硬件、环境适应能力和系统集成能力。
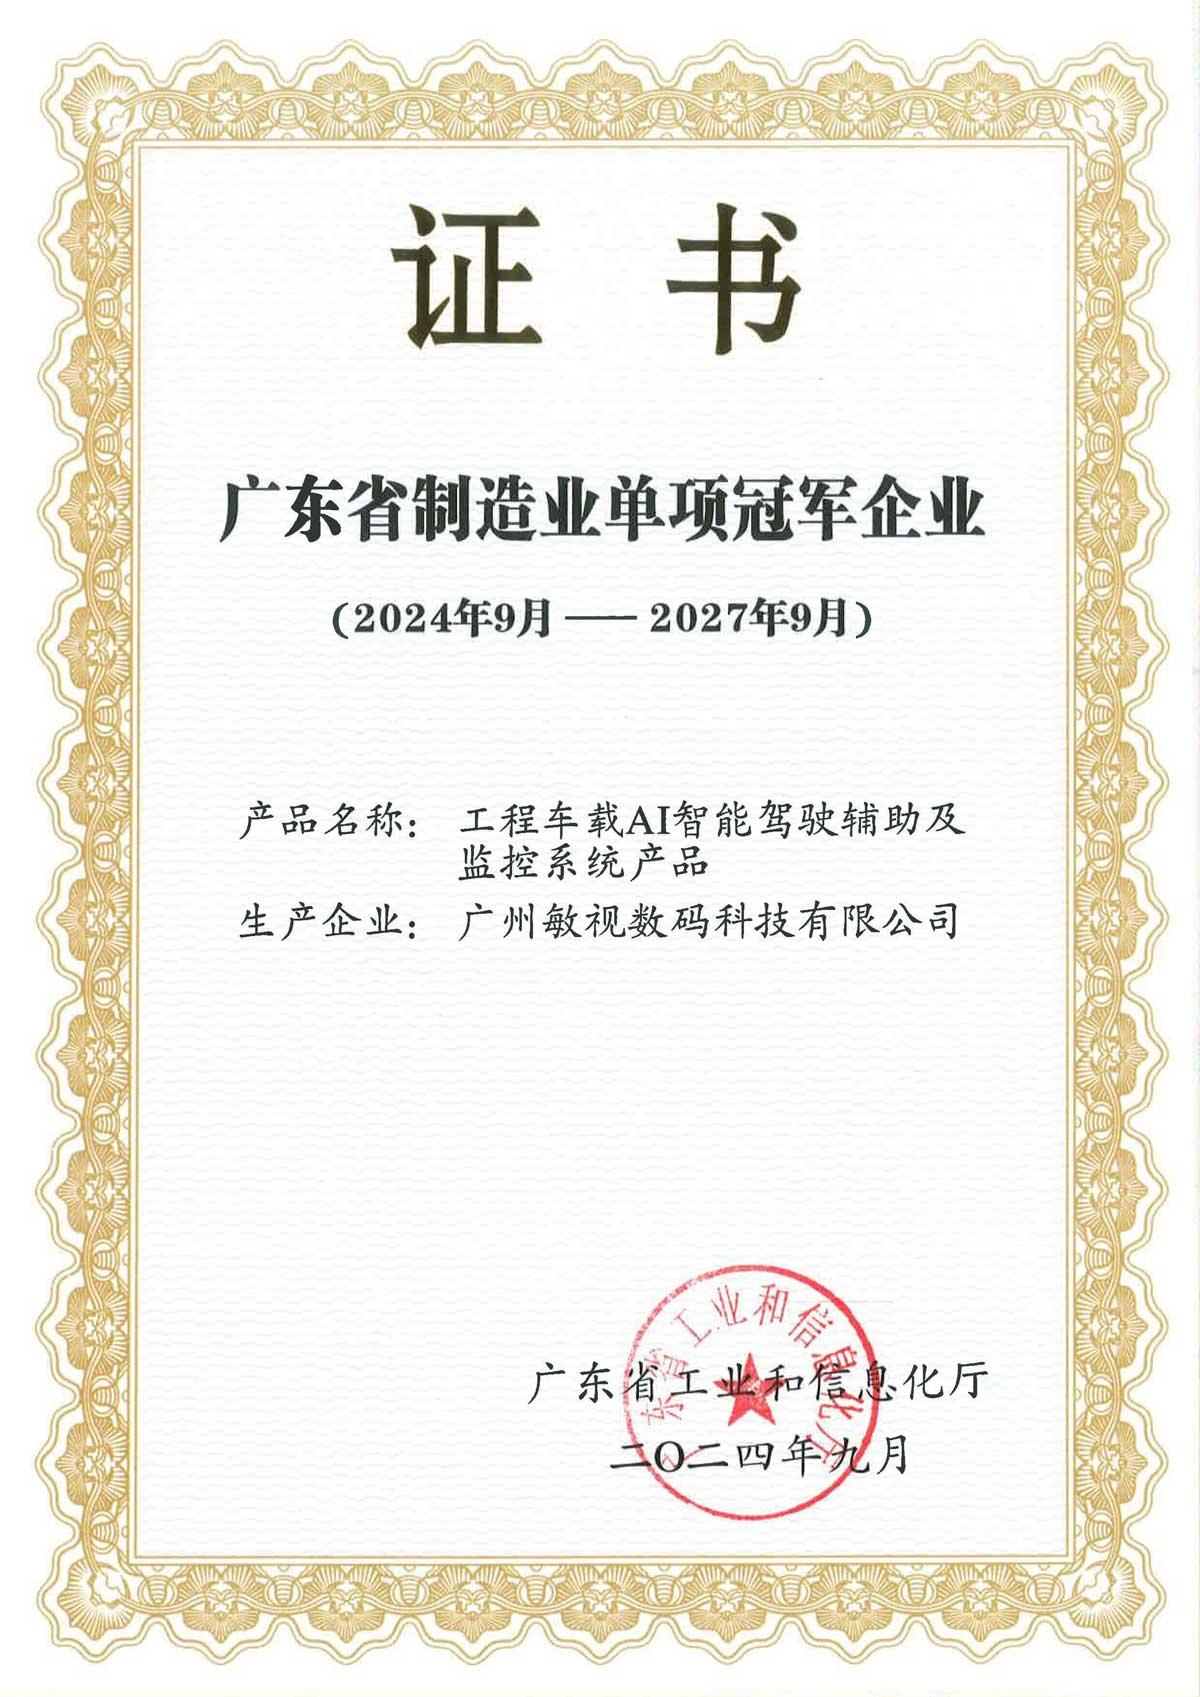
敏视长期围绕商用车、工业车辆和特种设备开展摄像头、AI视觉、360全景环视、雷达及视频系统研发,并于2024年获评广东省制造业单项冠军企业,申报产品为“工程车载AI智能驾驶辅助及监控系统产品”。
随着机器人、无人叉车、AGV/AMR及其他智能设备快速发展,这些长期积累的视觉感知与工程化能力正在向更多应用场景延伸。
例如,车载360全景视觉可用于扩大无人设备周边视野,AI人员和车辆检测可用于关键区域感知,IPC摄像头则可为智能设备持续提供稳定的视频数据。
因此,敏视并不是简单将车载产品移植到机器人领域,而是将长期积累的视觉感知、环境适应和系统集成能力,根据不同智能设备的结构、场景和系统需求进行适配与延伸。
结语:可靠视觉感知成为具身智能走向真实场景的重要基础
从智能仓储中的无人作业设备,到智慧物流中的无人运输设备,再到港口、环卫、消防、公共安全及无人配送等领域的智能设备,具身智能及相关技术正在从相对封闭的应用环境走向更加开放、动态的真实场景。
在这一过程中,设备的智能化能力不仅取决于算法和算力,也取决于能否持续、准确地获取现实世界的信息。
视觉感知是其中的重要组成部分,但并不是完整的具身智能系统本身。
真正的自主设备还需要计算平台、AI模型、定位、控制系统、执行机构以及不同类型传感器共同形成从感知—认知/决策—行动的完整闭环。
对于敏视这样的智能感知产品及解决方案企业而言,其角色并不是替代机器人的“大脑”或运动控制系统,而是将长期积累的视觉、雷达、硬件设计和工程化能力拓展至更多智能设备,为其获取真实环境信息提供底层感知产品和数据支持。
随着人工智能、机器人、智能制造和智慧物流进一步融合,具身智能的竞争也将逐渐从“能否完成一次演示”,转向设备能否长期、稳定并规模化地运行。
在这个过程中,让智能设备更加可靠地“看见”和感知真实世界,也将成为具身智能走向规模化应用不可忽视的基础能力。
-
具身智能设备需要在真实环境中持续获取外部信息,并根据环境变化进行感知、判断和行动。视觉感知通过摄像头采集周围图像和视频数据,可为环境感知、目标识别、障碍物判断、路径规划及自主作业提供重要的数据输入,是连接物理环境与智能决策的重要环节。
-
视觉感知系统主要用于持续获取设备周围的环境信息,并根据应用需求实现不同层级的视觉能力,包括扩大周边视觉覆盖范围、识别人员和车辆等目标,以及持续采集稳定的视频数据,为智能设备的自主移动、目标识别和任务执行提供视觉信息支持。
-
视觉方案需要结合设备结构、安装空间、作业环境、感知范围、目标类型和系统架构等因素进行选择。对于需要获取完整周边环境信息的设备,可采用360°全景环视;对于需要重点识别特定区域目标的设备,可采用AI摄像头;对于以稳定视频采集和系统集成为主要需求的项目,则可采用IPC摄像头。
-
AI360全景环视系统适用于需要获取大范围周边环境信息的智能设备。通过多路摄像头采集不同方向的画面并进行图像拼接,可扩大视觉覆盖范围,为智能仓储、智慧物流、智慧港口、智能制造等场景中的无人作业设备提供全周视觉信息。
-
针对不同智能设备项目,敏视目前可提供AI360全景环视系统、AI目标检测摄像头、IPC网络摄像头,以及毫米波雷达、超声波传感器、LiDAR和雷视一体机等产品。具体方案需要结合设备结构、感知范围、目标类型、工作环境及上层系统架构进行选型和集成。
-
视觉摄像头能够提供图像、颜色、纹理和目标语义等丰富信息,毫米波雷达、超声波传感器和LiDAR则可以补充距离、速度或空间结构等数据。实际智能设备通常根据作业环境和感知任务组合使用不同传感器,为上层识别、规划和控制系统提供更加多维的环境信息。